01Überblick
Handpeiler für das Softairfeld, im Kern ein Scanner. Das Projekt besteht nur aus diesem Empfänger: Einen eigenen Sender oder versteckte Baken gibt es nicht. Der Scanner sucht im Band um 434 MHz nach aktiven Kanälen, die für das Spiel freigegeben sind (Spielfunk), ein Spieler peilt sie mit einer Richtantenne. Jede Peilung erscheint als Peilstrahl auf der Karte im ATAK, auf dem eigenen Handy und bei allen am TAK-Server. Gibt es zwei Peilungen von verschiedenen Punkten, zeigt der Server den Schnittpunkt als Suchgebiet an.
Das Gerät ist ein Pistolengriff, in dem alles steckt: Empfänger (RTL-SDR), Rechner (Pi Zero), Kompass, Meshtastic-Knoten mit GNSS, Pegelanzeige (OLED und LED-Leiste), Taster und Vibrationsmotor. Strom kommt von außen: ein Makita-18-V-Akku mit dem PD65W-Modul im Rucksack liefert 5 V über ein USB-C-Kabel in die Bodenkappe. Die Antenne sitzt direkt auf einer N-Buchse vorn und ist schnell gewechselt. Gesendet wird nur die fertige Peilung über Meshtastic, zum eigenen Handy wie zum Team. Auf 434 MHz empfängt der Peiler nur.
02Prinzip und Bedienung
Handpeilung im Schwenk: Statt eines Motors bewegt der Spieler die Antenne. Die Yagi empfängt von vorn am stärksten. Der Kompass im Heck misst dabei laufend die Richtung, der RTL-SDR den Pegel des gewählten Kanals. Aus Pegel und Richtung über den Schwenk ergibt sich der Peilwinkel. Ein rotierender Schirm wurde verworfen: Er ist zu langsam für kurze Sendungen, bei 149 MHz nicht handlich, und der Motor stört den Kompass.
Standard ist ein Schwenk über etwa 180° um die vermutete Richtung. Meist weiß man, aus welchem Teil des Felds das Signal kommt, und muss sich nicht ganz umdrehen. Die Rundumsuche über 360° gibt es nur als Zusatzmodus für eine völlig unbekannte Richtung.
Vor dem Schwenk läuft der Scan: Der RTL-SDR tastet die freigegebenen Kanäle laufend ab und rastet auf dem stärksten aktiven Kanal ein. Das OLED zeigt ihn mit Frequenz und Pegel. Gepeilt wird nur, solange dort gesendet wird.
- In die vermutete Richtung zeigen, Taster drücken und halten (Zeigefinger). Die LED-Leiste zeigt den Pegel live, ein heller Punkt markiert das bisherige Maximum. Das OLED zeigt Frequenz, Pegel in dB und die aktuelle Richtung.
- Gleichmäßig nach links und rechts schwenken, etwa 90° zu jeder Seite in 5–8 s, gern zweimal hin und her. Die Software sammelt den Pegel in 5°-Schritten. Es zählen nur Messwerte, während das Signal sendet. Sendepausen werden übersprungen. Kommen zu wenige Werte zusammen, gibt es keine Peilung, und das OLED zeigt „zu wenig Signal“.
- Loslassen, dann wird ausgewertet: Die Kurve wird geglättet. Der Peilwinkel ist die Mitte zwischen den beiden Punkten, an denen der Pegel 3 dB unter das Maximum fällt. Das ist genauer als das bloße Maximum, weil die Keule der Yagi oben flach ist. Dazu kommt eine Gütezahl: Wie deutlich hebt sich das Maximum ab, und wie gut passen Hin- und Rückschwenk zusammen?
- Gültig ist eine Peilung nur, wenn das Maximum innerhalb des Schwenks liegt, der Pegel also nach beiden Seiten um mindestens 3 dB abfällt. Liegt es am Rand, zeigt das OLED einen Pfeil („weiter nach links“ bzw. „weiter nach rechts“), und der Motor vibriert dreimal lang: noch einmal mit verschobener Mitte schwenken.
- Ergebnis: Das OLED zeigt Winkel und Güte. Bei guter Güte geht die Peilung ans Handy und ins Mesh (zweimal kurz vibrieren).
Zusatzmodi
- Live (Taster kurz tippen): nur Pegelanzeige, keine Peilung. Für die Feinsuche auf den letzten Metern.
- Rundumsuche (Taster 2 s halten, Doppelvibration): einmal ganz um sich selbst drehen, etwa 15 s. Für den Anfang, wenn die Richtung unbekannt ist. Erkennt zusätzlich, ob das Signal von vorn oder hinten kommt.
Beim 180°-Schwenk gilt die Annahme, dass das Signal von vorn kommt. Die Yagi dämpft nach hinten etwa 10–15 dB. Eine starke Reflexion von hinten (Gebäude, Container) kann trotzdem täuschen; im Zweifel eine Rundumsuche machen.
Ohne eigene Bake liegt nicht sicher über den ganzen Schwenk ein Signal an. Ein kurzer Funkspruch reicht oft nicht für einen vollen Schwenk. Dann hilft ein schmalerer Schwenk oder eine zweite Messung beim nächsten Funkspruch. Wie gut das im Feld geht, zeigt erst der Test.
Im Nahbereich (unter etwa 50 m) übersteuert der Empfänger. Dann die Verstärkung herunterregeln (passiert in der Software automatisch) oder das 20-dB-Dämpfungsglied zwischen N-Buchse und RTL stecken.
03Hardware
Maße im Modell sind Platzhalter aus Datenblatt bzw. Schätzung.
Elektronik im Griff
| Teil | Aufgabe | Modell L × B × H | Stand |
|---|---|---|---|
| RTL-SDR (Blog V3/V4 mit TCXO) | Empfänger, festes Gain, AGC aus; 250 kS/s, springt zum Scannen über das Band | 70 × 26 × 13 + SMA | vorhanden Modell klären (Quarz) |
| USB-OTG-Adapter, kurz und gewinkelt | RTL an den Micro-USB des Pi; alternativ Kabel direkt an die USB-Testpunkte löten | 20 × 14 × 9 | beschaffen |
| Raspberry Pi Zero | Auswertung, Anzeige, Senden; Raspberry Pi OS Lite 32 Bit | 65 × 30 × 5 | vorhanden WLAN wird nicht gebraucht, Zero ohne W genügt |
| Heltec WiFi LoRa 32 V4 | Meshtastic-Knoten, UART zum Pi (Serial-API); sendet die Peilung als TAKPacketV2 (Port 78), Firmware ≥ 2.8.0 | 52 × 25 × 10 | klären weiterer Knoten nötig |
| GNSS-Modul mit Keramikantenne (z. B. L76K) | Position der Messung | 25 × 25 × 7 | beschaffen |
| FPC-Antenne 868 MHz mit IPEX | Mesh-Antenne innen an der Seitenwand, kein Stahl | 40 × 12 | beschaffen |
| BNO085 (Adafruit-Bauform) | Kompass mit Neigungsausgleich, I²C; Lochbild im Modell 20,3 × 12,7 | 25,4 × 17,8 × 3 | beschaffen |
| OLED 1,3" SH1106, I²C | Frequenz, dB, Winkel, Güte, Akku | 33,5 × 35,4 × 4 | beschaffen |
| LED-Leiste 10 × WS2812 (144/m) | Pegel auf einen Blick, auch in der Sonne | 70 × 10 × 3 | beschaffen |
| Taster Ø 12 (Einbau) | Start der Peilung | Ø 12 × 10 | beschaffen |
| Vibrationsmotor, Münzform Ø 10 (ERM) | Rückmeldung, nur nach dem Schwenk | Ø 10 × 2,7 | beschaffen |
| USB-C-Einbaubuchse mit Flansch (2 × M3) und Lötanschluss | 5 V in die Bodenkappe; auf der Platine 5,1 kΩ an CC1 und CC2, sonst schaltet das PD65W die 5 V nicht ein | Ausschnitt 13 × 7, Schrauben 20 mm | beschaffen Maße messen |
Strom von außen (im Rucksack)
| Teil | Aufgabe | Maße | Stand |
|---|---|---|---|
| Makita 18 V, z. B. BL1850B (5 Ah, 90 Wh) | Energie für den ganzen Tag, gleiche Akkus wie in der Mastbox | 113 × 75 × 62 | vorhanden |
| Makita-Adapter mit Sicherung (ca. 2 A) und Tiefentladeschutz (ca. 15 V) | Akku aufnehmen; schützt den Akku, der sonst bis zur Tiefentladung leergezogen würde | messen | vorhanden Schutz prüfen |
| PD65W-Modul (USB-C-Quelle) | 18–21 V → 5 V für Pi, RTL, Heltec (gesamt etwa 0,55 A); sitzt am Adapter, nicht im Griff | ca. 32 × 20 × 10 | vorhanden prüfen Eingang bis 21 V |
| Schalter am Adapter | Ein/Aus; im Griff selbst gibt es keinen Schalter | – | beschaffen |
| USB-C-Kabel bis 2 m, für 3 A (dicke Adern), Winkelstecker am Griff | Rucksack → unter dem Arm → Griff; bei Zug löst der Stecker, statt den Griff zu verdrehen. Am Rucksack mit Klett oder Clip zugentlasten | – | beschaffen |
| N-Flanschbuchse 4-Loch + Pigtail N → SMA (RG316, ca. 10 cm) | Antennenanschluss vorn, Pigtail zum RTL | Flansch 25,4², Lochabstand 18,3 | beschaffen |
| Dämpfungsglied SMA 20 dB | Nahbereich, wird bei Bedarf in den Pigtail gesteckt | – | optional |
Laufzeit grob: 0,55 A bei 5 V ≈ 2,8 W, mit Wandlerverlusten etwa 3,3 W. Aus 90 Wh, davon nutzbar etwa 80 Wh bis zur Abschaltung, sind das gut 20 Stunden. Der Griff wird dadurch leichter, und weder Akku noch Wandler sitzen in der Nähe des Kompasses.
Spannungsabfall: 2 m Kabel mit dicken Adern haben hin und zurück etwa 0,2 Ω, bei 0,55 A also rund 0,1 V. Das PD65W liefert ohne Aushandeln etwa 5,1 V, am Pi kommen damit über 4,9 V an (Untergrenze ca. 4,75 V). Dünne Ladekabel mit 0,5 Ω und mehr vermeiden, sonst meldet der Pi Unterspannung.
Strom einfach wegnehmen ist für die SD-Karte des Pi riskant. Das System läuft deshalb mit schreibgeschütztem Dateisystem (Overlay), und ein langer Druck auf den Taster (5 s) fährt den Pi sauber herunter, bevor man am Adapter ausschaltet.
Kleinteile
| Teil | Einsatz |
|---|---|
| 6 × M3-Einschmelzmutter (Messing) + M3×10 Senkkopf | Deckel auf Wanne; die zwei im Heck mit Messing- oder Nylonschrauben (Kompassnähe) |
| 4 × M3-Einschmelzmutter + M3×8 Senkkopf | Griff an Wanne, von innen durch den Boden |
| 4 × M3-Einschmelzmutter + M3×8 | N-Flanschbuchse an der Stirn |
| 2 × M3-Einschmelzmutter + M3×6 | Bodenkappe, vorn und hinten durch die Griffwand |
| 2 × M3×8 + Mutter | USB-C-Buchse von außen in die Kappe, Muttern innen in der Tasche |
| 4 × M2,5 Nylon | BNO085 auf dem Sockel |
| 4 × M2,5 selbstschneidend | Pi Zero auf den Stützen |
| Acryl 1 mm, 22 × 34 und 74 × 10 | Scheibe über OLED und Streuscheibe über der LED-Leiste, von innen eingeklebt |
| Kabelbinder, Moosgummi | Heltec auf der Ablage, RTL in den U-Rippen |
043D-Modell
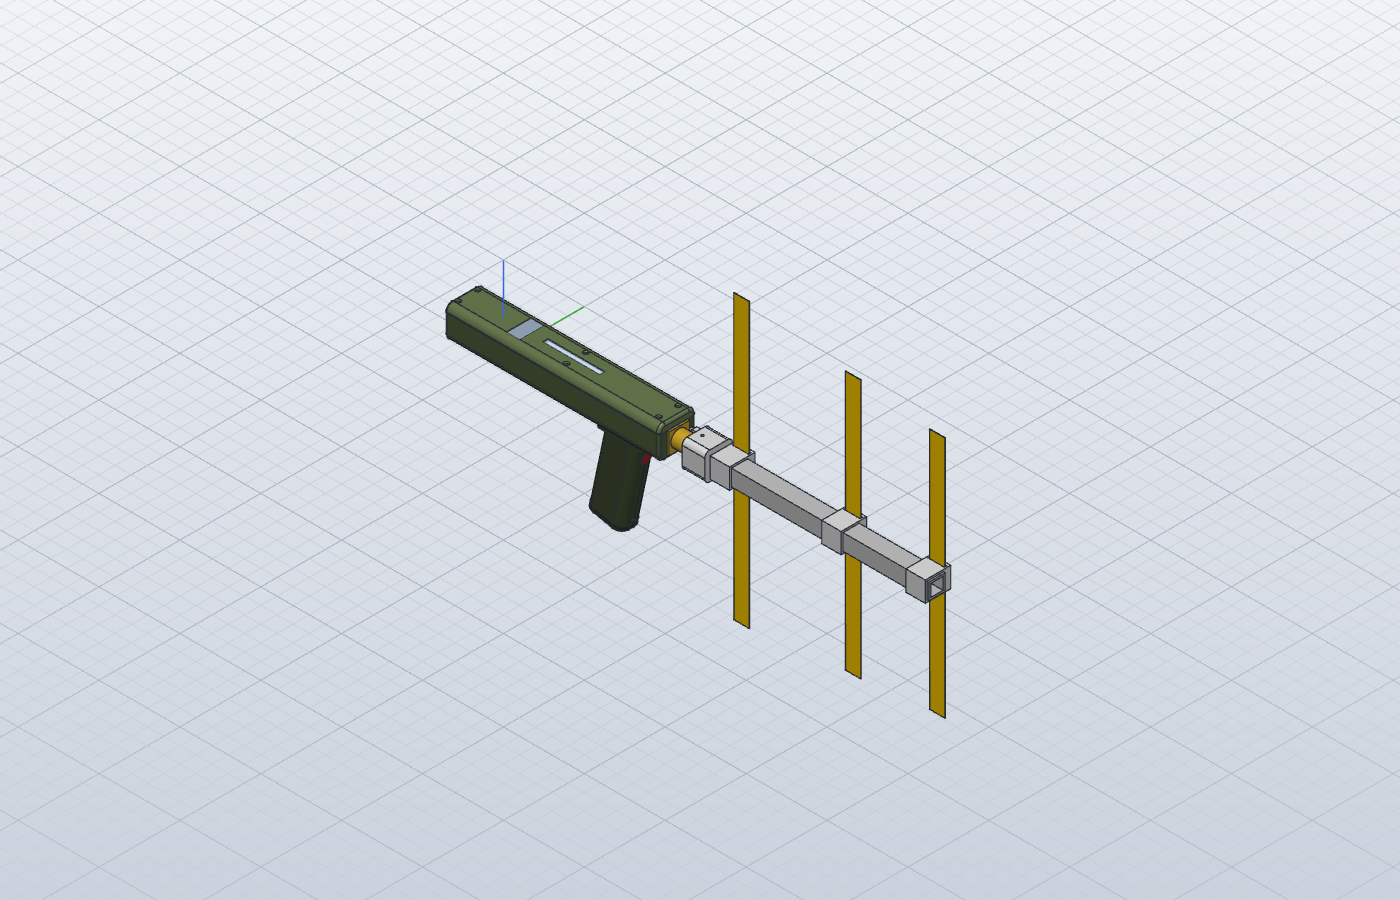
Zusammenbau des Peilers. Teile in der Liste ein- und ausschalten, im Bild anklicken zum Auswählen.
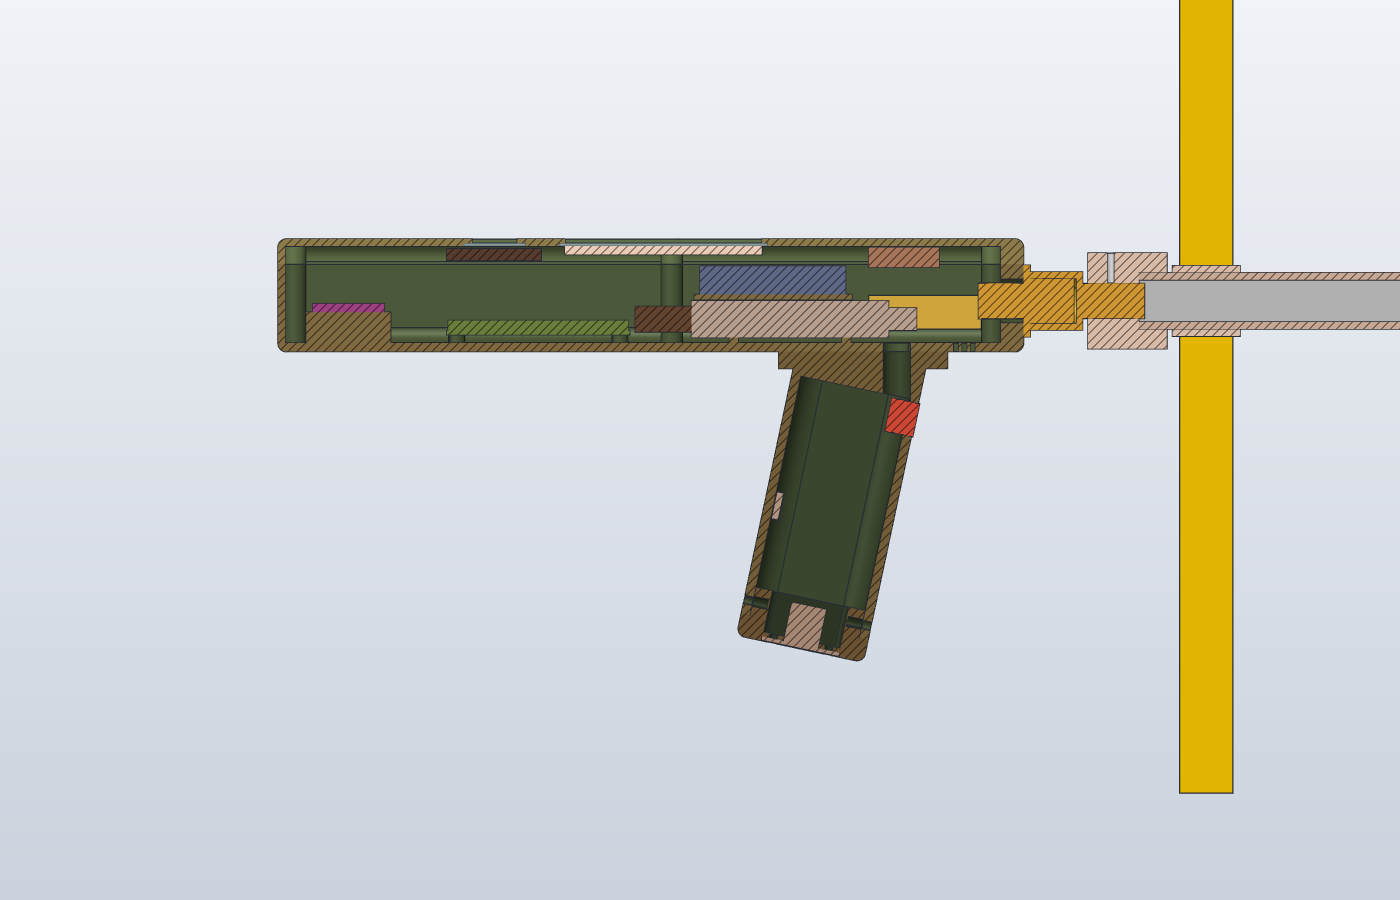
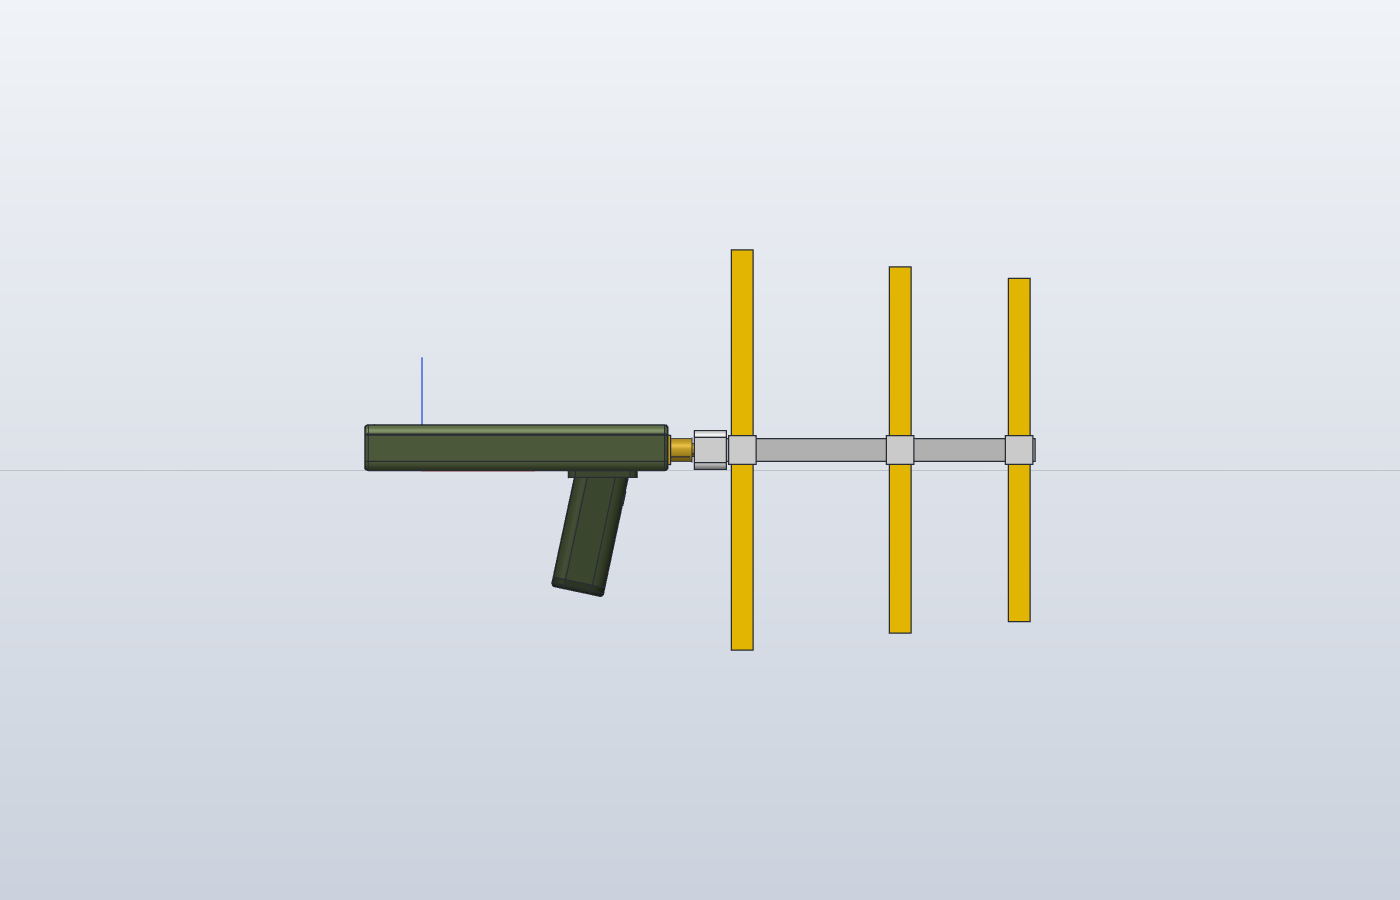
Ansichten aus SolidCraft
Aufbau
- Rumpf: 265 × 46 × 40 mm, Kanten R 8, Stirn- und Heckkanten R 3. Geteilt bei Z = 31 in Wanne (Elektronik) und Deckel (OLED, LED-Leiste, GNSS), 6 × M3 Senkkopf von oben in Einschmelzmuttern. Die Teilung liegt bewusst 1 mm unter dem Rundungsansatz.
- Stirn 8 mm stark: N-Flanschbuchse mit 4 × M3, daneben (Y = 17) das Stiftloch Ø 4,2 der Verdrehsicherung.
- Innen von hinten nach vorn: Kompass-Sockel im Heck, Pi Zero auf 4 Stützen (darüber im Deckel das OLED), USB-OTG, RTL in zwei U-Rippen, darüber die Ablage für den Heltec, ganz vorn der Pigtail zur N-Buchse. Unter dem Deckel liegen die LED-Leiste und das GNSS-Modul, an der linken Wand die FPC-Antenne.
- Griff: 46 × 28 mm, Ecken R 11, 100 mm lang, 12° geneigt, eigener Flansch, mit 4 × M3 von innen an die Wanne geschraubt. Kein Akku mehr im Griff, daher schlank. Vorn oben der Taster, an der Rückwand der Vibrationsmotor (Handballen). Kabel laufen durch Ø 10 bei X = 170 in den Rumpf.
- Bodenkappe: 8 mm, Zapfen im Griff, 2 × M3 von vorn und hinten. Unten die USB-C-Einbaubuchse, von außen in eine 1,5-mm-Vertiefung geschraubt; das Kabel läuft unter dem Arm zum Rucksack.
- Lüftung: 3 Schlitze im Boden zwischen Griff und Stirn (RTL wird warm).
Prüfung (Lauf vom 03.11.2026, 19:20): Überschneidungen nur noch numerisch unter 1 mm³ (Wanne/Griff 0,9, Scheiben/Deckel 0,1); das Paar Wanne/Deckel blieb wegen des Zeitbudgets ungeprüft, die Trennfuge ist konstruktiv sauber. Alle Druckteile sind geschlossene Körper. Massen in PETG: Wanne 128 g, Deckel 47 g, Griff 62 g, Kappe 12 g, Antennenfuß 33 g, Boom 63 g, Klemmen je 10 g, zusammen 374 g ohne Elektronik und Akku.
05Kompass und Störquellen
Der Kompass entscheidet über die Genauigkeit. Ziel sind 15–20° für die ganze Peilung, der Kompass sollte davon höchstens 3–5° beitragen. Das Erdfeld beträgt in Deutschland etwa 49 µT. Ein Störfeld von 1 µT quer dazu verschiebt die Anzeige schon um gut 1°.
Lage: Heck, weit weg von allem, was Strom zieht oder magnetisch ist
| Störquelle | Abstand zum Kompass | Art der Störung | Maßnahme |
|---|---|---|---|
| Vibrationsmotor | 168 mm | Dauermagnet (fest) + Spulenstrom beim Laufen | Rückwand des Griffs; läuft nie während des Schwenks |
| USB-C-Buchse, Zuleitung 5 V | 198 mm | Gleichstrom ca. 0,55 A | Hin- und Rückleiter liegen im Kabel dicht beieinander; im Griff verdrillt nach oben |
| Makita-Akku und PD65W | im Rucksack, ca. 0,5 m | Stahlteile, Spule, Schaltstrom | außerhalb des Geräts; beim Schwenk ändert sich der Abstand kaum, die Wirkung (1/r³) ist vernachlässigbar. Kabel unter dem Arm zur Kappe, nicht über die Schulter am Heck vorbei |
| Heltec (LoRa-Senden) | 151 mm | Stromspitzen beim Senden | sendet nur nach dem Schwenk |
| RTL-SDR | 157 mm | gleichmäßiger Strom ca. 0,28 A | wirkt als fester Versatz und wird mitkalibriert |
| Pi Zero | 68 mm | schwankender Strom 0,1–0,3 A | kleine Stromschleifen; Versorgung von vorn, nicht am Heck vorbei |
| OLED | 56 mm | wenige mA, je nach Bildinhalt | vernachlässigbar |
| LED-Leiste | 114 mm | bis ca. 50 mA, ändert sich mit dem Pegel | geringe, feste Helligkeit; Leitungen verdrillt |
| Yagi-Elemente (Maßband = Stahl) | 305 mm | weichmagnetisch, fest | wird mitkalibriert |
Abstände Mitte zu Mitte. Ein Magnet wirkt mit 1/r³: doppelter Abstand bedeutet ein Achtel der Störung.
Damit der Vibrationsmotor nicht stört
- Zeitliche Trennung ist der wichtigste Schutz: Der Motor meldet nur „ausgewertet“, „gesendet“ und „weiter schwenken“, also immer nach dem Schwenk (Taster losgelassen). Den Start eines Modus bestätigt er, bevor geschwenkt wird. Während er läuft und 200 ms danach verwirft die Software alle Kompasswerte. Dasselbe gilt für das Senden über LoRa.
- Bauart ERM in Münzform: Der Dauermagnet sitzt fest im Gehäuse, nur Spule und Unwucht drehen sich. Im Stillstand ist sein Feld also immer gleich und wird bei der Kalibrierung mit erfasst. Kein LRA verwenden, dort bewegt sich der Magnet.
- Abstand 168 mm, Lage im Griff unten hinten. Am Kompass bleibt davon ein Bruchteil eines µT.
Weitere Regeln
- Kein Stahl im Heck: Messing-Einschmelzmuttern, Messing- oder Nylonschrauben am Kompass und an den beiden hinteren Deckelschrauben.
- Leitungen verdrillen (5 V, LED), am Boden entlang und nicht am Heck vorbei. Der Kompass bekommt eine eigene kurze I²C-Leitung.
- Kalibrieren im fertigen Zustand, mit aufgesteckter Antenne und laufender Elektronik: im Freien, weg von Autos und Zäunen, langsame Achterbewegungen. Der BNO085 speichert die Kalibrierung.
- Selbstkontrolle: Der Betrag des gemessenen Felds muss etwa beim Erdfeld bleiben. Weicht er während des Schwenks um mehr als 10 % ab (Auto, Zaun, Container in der Nähe), wird die Peilung verworfen.
- Missweisung (Deutschland derzeit etwa +3 bis 4°, vor Ort nachsehen) und ein Versatz je Antenne werden in der Software dazugerechnet. ATAK rechnet mit geografisch Nord.
06Testantenne
3-Element-Yagi für 434,4 MHz (λ ≈ 690 mm) aus Maßband, senkrecht polarisiert wie übliche Handfunkgeräte. Die Elemente klappen weg, wenn man an Ästen hängen bleibt, und biegen sich danach zurück. Die Maße sind Richtwerte. Maßband ist breit und wirkt dadurch elektrisch länger, deshalb mit einem NanoVNA nachstimmen. Da nur empfangen wird, ist die Anpassung unkritisch; wichtig ist ein gutes Vor-Rück-Verhältnis.
| Element | Länge | Lage auf dem Boom |
|---|---|---|
| Reflektor | 350 mm | X = 280 |
| Strahler (2 Hälften, 10 mm Spalt) | 320 mm gesamt | +138 mm |
| Direktor | 300 mm | +104 mm |
- Antennenfuß: klemmt den N-Stecker (Bohrung 12,8, Klemmschraube M3 von oben) und nimmt den Boom 20 × 20 auf. Die Überwurfmutter bleibt frei zugänglich.
- Verdrehsicherung: Eine Nase am Fuß greift mit einem Stift Ø 3,9 in das Stiftloch neben der N-Buchse. So sitzt jede Antenne immer gleich, und die Kompass-Richtung passt. Wechseln: Überwurfmutter lösen, abziehen, neue Antenne aufstecken. Den Versatz je Antenne speichert die Software.
- Kleine Antennen (Stab, Gummiwendel) über einen Adapter N → SMA, ohne Verdrehsicherung. Für Rundstrahler ist die Richtung ohnehin egal.
- Klemmen: Manschette um den Boom, Schlitz 20 × 3 für das Maßband (19 mm), Klemmung mit Schraube oder Kleber. Am Strahler trennt ein Mittelsteg die Hälften (10 mm), das Koax kommt durch den Boom und eine Bohrung Ø 4.
07Peilung ins TAK
Funk gibt es nur über Meshtastic, kein WLAN zwischen Peiler und Handy. Das Handy mit ATAK ist beim Peiler. Es soll die Peilung sofort zeigen (A), das Team soll sie ebenfalls bekommen (B). Beides erledigt ein einziges LoRa-Paket, das der Heltec im Griff sendet: Das eigene Handy empfängt es über seinen Meshtastic-Knoten, die Mastbox über ihr Gateway.
Das Paket: TAKPacketV2 mit Peillinie
- Der Pi gibt jede fertige Peilung per UART (Meshtastic-Serial-API) an den Heltec. Der sendet sie als TAKPacketV2 auf Port 78 (ATAK_PLUGIN_V2) auf dem TAK-Kanal. Das Paket kennt eine eigene Peillinie (RangeAndBearing, in ATAK
u-rb-a): Ankerpunkt, Länge, Richtung, Linienfarbe. Dazu Kennung (uid), Rufname (z. B. „434,450 · Peiler 2“) und ein kurzer Text mit ±Breite, Pegel und Güte. - Das Paket ist mit Wörterbuch komprimiert und bleibt unter 100 Byte, also ein einzelnes LoRa-Paket ohne Aufteilen. Bei LongFast belegt das etwa 0,5 s Sendezeit. Höchstens eine Peilung je 20–30 s und Peiler.
- Eine neue Peilung desselben Kanals ersetzt die alte (gleiche
uid), nach 5 min läuft sie ab.
TAKPacketV2 braucht Meshtastic-Firmware ab 2.8.0 auf allen beteiligten Knoten. Die gibt es bisher nur als Alpha (Stand 04.11.2026, stabil ist 2.7.26), und unsere Update-Skripte installieren nur stabile Versionen. Auf 2.7.26 bleibt nur die Rückfallebene GeoChat (Versionen). Die Android-Seite der Meshtastic-Doku nennt für dieses Format Formen, Marker und Routen, die Peillinie (RangeAndBearing) aber nicht ausdrücklich. Ob der lokale TAK-Server der Meshtastic-App sie an ATAK weitergibt und ATAK sie zeichnet, ist nicht bestätigt und wird als Erstes im Test geprüft.
A: eigenes Handy
- Das Handy hängt per Bluetooth an seinem eigenen Knoten (den der Spieler ohnehin trägt), ATAK ist über den lokalen TAK-Server der Meshtastic-App angebunden. Der Knoten empfängt das Paket des Peilers über die Luft, die App reicht es an ATAK weiter, und die Linie steht sofort, ganz ohne Mastbox.
- Denkbar ist auch, das Handy direkt per Bluetooth an den Heltec im Griff zu hängen. Dann muss der Knoten aber ein Paket, das ein anderer Client (der Pi über UART) gesendet hat, auch an das Handy ausgeben. Das ist im Test zu prüfen; sicher ist der Weg über den eigenen Knoten.
B: Team über Mastbox und OTS
- Das Gateway in der Mastbox (Heltec am Pi) empfängt dasselbe Paket. Ein kleines Bridge-Skript entpackt es mit dem TAKPacket-SDK (Python), baut die CoT-Peillinie und gibt sie an den OTS.
- Der OTS verteilt sie an alle verbundenen ATAK-Geräte. Liegen zwei Peilungen auf denselben Kanal vor, setzt das Skript zusätzlich einen Marker am Schnittpunkt mit Unsicherheitsbereich.
- Handys, die nur über das Mesh am Spiel hängen, sehen die Linien der anderen Peiler direkt über die Meshtastic-App (gleicher Weg wie A). Zurück ins Mesh geht vom OTS höchstens der Schnittpunkt-Marker, ebenfalls als ein TAKPacketV2, nicht jede Linie.
So sieht die Peillinie als CoT aus, wie das Bridge-Skript sie an den OTS gibt:
<event version="2.0" uid="peil-P2-434450" type="u-rb-a" how="h-e"
       time="2026-11-03T17:20:00Z" start="2026-11-03T17:20:00Z" stale="2026-11-03T17:25:00Z">
  <point lat="49.81234" lon="8.65432" hae="9999999" ce="15" le="9999999"/>
  <detail>
    <range value="1000"/> <bearing value="127"/> <inclination value="0"/>
    <rangeUnits value="1"/> <bearingUnits value="0"/> <northRef value="1"/>
    <strokeColor value="-65536"/> <strokeWeight value="3"/>
    <contact callsign="434,450 · Peiler 2"/>
    <remarks>127° ±20°, -61 dB, Güte 3</remarks>
  </detail>
</event>
Rückfallebene, falls die Peillinie nicht ankommt
- Der Peiler sendet zusätzlich eine GeoChat-Nachricht (TAKPacket V1, Port 72), z. B. „434,450: 127° ±20° von 49.8123 / 8.6543, Güte 3“. Chat beherrschen laut Meshtastic-Doku beide Formate, er kommt als Text ohne Linie an.
- Die Linie entsteht dann nur über das Gateway am OTS. Wer im WLAN der Mastbox ist, sieht sie dort; draußen gilt bis dahin der Chat.
Ergebnis
A und B mit einem Paket, ohne WLAN am Pi: Ein Zero ohne W genügt. Mehr Sendezeit kostet nur die Rückfallebene (ein zweites, kurzes Paket je Peilung).
Quellen: Meshtastic: TAK unter Android · Meshtastic: TAK-Protokoll · TAKPacket-SDK · Wire-Format
08Signalweg
09Frequenzen und Recht
| Band | Nutzung | Bemerkung |
|---|---|---|
| 433,05–434,79 MHz | Scanbereich | Band, auf das die Yagi abgestimmt ist; hier funken zum Beispiel LPD-Handfunkgeräte. Gepeilt werden nur Kanäle aus der Freigabeliste des Spiels. Wie viele Messwerte ein Schwenk liefert, hängt davon ab, wie lange das Ziel sendet. |
| 869,525 MHz | Meshtastic (EU_868) | Überträgt die fertige Peilung, 10 % Sendezeit im Teilband. Das ist der einzige Sender im Peiler. |
- Der Scanner empfängt nur. Der RTL-SDR kann nicht senden, und ein eigener Sender gehört nicht zum Projekt.
- § 5 TDDDG: Nachrichten, die nicht für einen bestimmt sind, darf man nicht abhören. Weder ihr Inhalt noch die Tatsache ihres Empfangs darf weitergegeben werden. Eine Peilung im TAK ist eine solche Weitergabe. Deshalb gilt: nur Spielfunk, dem alle Teilnehmer zugestimmt haben (Regelwerk, Anmeldung). Die Software zeigt und meldet nur Kanäle aus der Freigabeliste des Spiels, andere Signale verwirft sie.
- Stören bleibt simuliert: Echte Störsender sind verboten, auch auf Privatgelände.
10Druck und Montage
| Teil | Lage im Drucker | Hinweis |
|---|---|---|
| Rumpf_Wanne | Boden aufs Bett | Dome und Rippen stehen frei nach oben; Lüftungsschlitze und Senkungen drucken ohne Stützen |
| Rumpf_Deckel | Oberseite aufs Bett | Fenster und Scheibentaschen liegen dann oben offen |
| Griff | Flansch aufs Bett | Rohr steht 12° geneigt, ohne Stützen |
| Griffkappe | Unterseite aufs Bett | Zapfen oben, Vertiefung für den Buchsenflansch liegt dann unten am Bett |
| Ant_Fuss, Klemmen | flach | Nase mit Stift liegend drucken (Stift längs zur Faser) |
| Ant_Boom (280 mm) | liegend, diagonal oder als Alu-/PVC-Vierkant 20 × 20 | Kein Stahlrohr |
Werkstoff: PETG oder ASA (Sonne), 4 Wandlinien, 25 % Gyroid.
- Einschmelzmuttern setzen: Wanne (6 × Deckel, 4 × N-Buchse von vorn), Griffflansch (4), Bodenkappe (2).
- Pigtail an die N-Buchse, Buchse an die Stirn. Danach RTL in die Rippen legen, mit OTG-Adapter zum Pi.
- Pi auf die Stützen, BNO085 mit Nylonschrauben auf den Sockel, Heltec auf die Ablage, GNSS und FPC-Antenne kleben.
- Im Deckel OLED, LED-Leiste und Scheiben einkleben.
- Griff: Taster, Vibrationsmotor an der Rückwand. Kabel durch Ø 10 nach oben, Leitungen verdrillt. Griff von innen anschrauben.
- USB-C-Buchse von außen in die Kappe schrauben, 5 V und Masse verdrillt durch den Griff nach oben zum Pi (GPIO-Stift 2 = 5 V, Stift 6 = Masse, oder Micro-USB „PWR“). Kappe einsetzen und verschrauben.
- Im Rucksack: PD65W an den Makita-Adapter (Sicherung, Tiefentladeschutz, Schalter), alles zusammen in einem Beutel oder Fach. USB-C-Kabel am Rucksack zugentlasten und unter dem Arm zum Griff führen.
- Kalibrieren im fertigen Zustand mit Antenne (siehe Kompass).